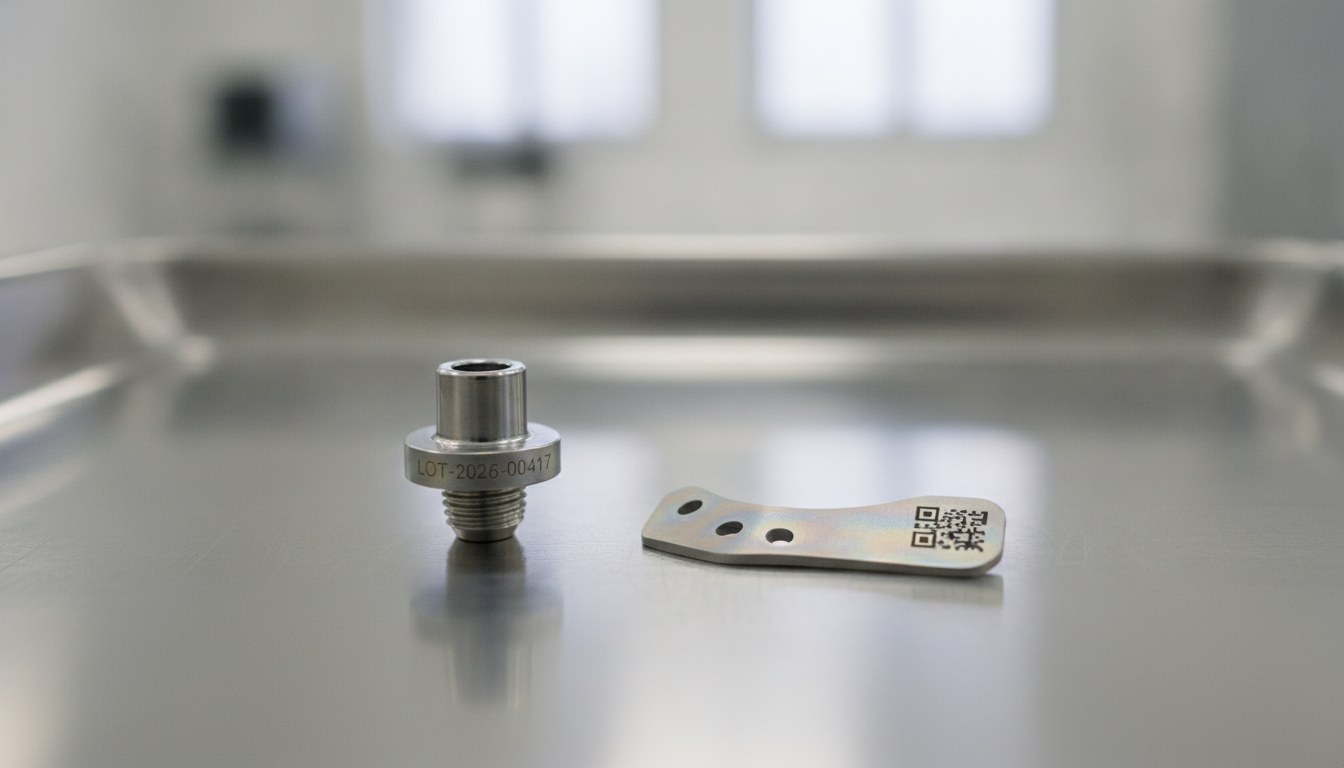

Ceux qui fabriquent des instruments chirurgicaux vivent avec deux contraintes difficiles à concilier : une forte variabilité géométrique des pièces – ciseaux, pinces, écarteurs, porte-aiguilles, manches de bistouris, écarteurs – et des exigences réglementaires de plus en plus fortes sur le contenu, la position et la qualité du marquage. Le MDR 2017/745 et l’UDI imposé par la FDA et EUDAMED exigent des codes DataMatrix permanents, lisibles et correctement positionnés ; l’ISO/CEI 15415 (et son référentiel d’application AIM-DPM) définit la gradation minimale acceptable ; l’ISO 17664 et l’AAMI ST79 exigent que le marquage résiste à des cycles répétés de nettoyage, de passivation citrique/nitrique et de stérilisation à la vapeur.

Dans ce scénario, le marquage laser sur l’acier inoxydable (typiquement 420, 440, 316L ou 17-4PH) s’est imposé comme un standard, souvent avec des sources à fibres picosecondes qui produisent un marquage noir de recuit, impalpable et résistant aux cycles chimiques. Mais il reste un nœud en amont du marquage : le positionnement du tracé sur la pièce. Et c’est là que le système de vision et le logiciel qui le gère deviennent déterminants.
Parce qu’un simple aperçu ne suffit souvent pas
De nombreux lasers industriels sont équipés d’une prévisualisation du champ, réalisée avec un faisceau pilote rouge qui projette le périmètre ou le contenu du tracé sur la pièce. Cette fonction est utile pour une inspection rapide, mais sur les instruments chirurgicaux, elle montre rapidement ses limites.
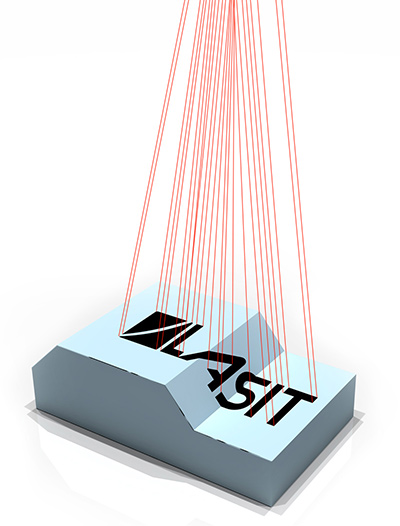
La pièce change souvent et s’inscrit rarement dans des gabarits rigides ; les zones utiles pour le marquage sont petites, courbes, proches de joints ou de trous de référence; le contenu à marquer doit respecter des positions codées (par exemple le code UDI à une distance fixe de l’œil de l’anneau). Avec l’aperçu rouge seul, l’opérateur voit où le marquage tombera, mais n’a aucune référence métrologique aux caractéristiques réelles de la pièce. Sur les lots mixtes, cela se traduit par des réglages lents, des premiers rejets de marquage et la nécessité d’utiliser des gabarits dédiés.
Vision latérale et vision TTL : deux approches différentes
Il existe deux architectures principales pour l’intégration de la vision dans un système laser. La vision latérale implique une caméra à l’extérieur de la tête de balayage, positionnée sur le côté avec un champ de vision typiquement autour de 90×60 mm. Elle est robuste, offre un large champ et se prête bien à l’autocentrage automatique sur des palettes comportant de nombreuses petites pièces. C’est le choix le plus courant dans des applications telles que l’hydraulique ou l’automobile avec un débit élevé.

En revanche, la vision TTL (Through The Lens) intègre la caméra dans la tête de lecture, partageant l’axe optique avec le faisceau laser par l’intermédiaire d’un miroir dichroïque. Le champ est plus petit – environ 20×16 mm avec des longueurs focales standard – mais présente une caractéristique unique : ce que la caméra voit est exactement ce que le laser marquera, sur le même axe et à travers les mêmes optiques. En changeant de longueur focale, le champ de vision s’adapte automatiquement au champ de marquage. Il n’y a pas de parallaxe, pas de calibrage géométrique à refaire à chaque changement d’objectif, pas de zone d’ombre due à la géométrie de la pièce.

Pour les instruments chirurgicaux, où le marquage insiste sur des zones de quelques millimètres et où la variabilité des pièces est importante, cette coaxialité est le véritable différenciateur. Sur une pince hémostatique ou un manche de bistouri, vous n’avez pas besoin de voir toute une palette : vous devez voir précisément la zone de marquage, reconnaître une référence (un bord, un joint, un trou) et positionner le tracé par rapport à celle-ci.
Le rôle de CadVision
Sur notre logiciel FlyCAD, la vision est gérée par le module CadVision, qui traduit le flux vidéo de la caméra en fonctions opérationnelles directement intégrées dans l’environnement de marquage.
La fonction de prévisualisation en direct montre la zone de marquage superposée à la disposition en temps réel, ce qui permet à l’opérateur d’évaluer immédiatement l’alignement avant de lancer le cycle. Lecentrage automatique utilise des algorithmes de filtrage ou d’analyse de blocs pour reconnaître automatiquement les caractéristiques de la pièce (cercles, contours, marqueurs) et réaligner la mise en page en conséquence, avec des tolérances typiques de l’ordre de quelques centièmes de millimètre. Le centrage manuel est la fonction la plus souvent utilisée pour les instruments chirurgicaux : l’opérateur voit la pièce à l’écran, déplace la disposition à l’aide de la souris ou la repositionne en indiquant deux points de référence sur l’image, et le logiciel recalcule les coordonnées et la rotation du champ de marqueurs.
La fonction d’assemblage permet d’étendre le champ de vision au-delà des limites de l’optique de la tête. Avec la tête fixe, le système capture plusieurs images en déplaçant les axes de la machine et les recompose en une seule image large sur laquelle l’opérateur peut placer le marquage. Cela devient essentiel lorsque l’on travaille sur des outils de 150 à 300 mm de long et que l’on souhaite positionner un code ou un logo à des endroits précis de la pièce, sans sacrifier la résolution de la vision TTL.
Un cas d’application réaliste
Considérons une ligne de marquage mixte de ciseaux chirurgicaux (longueur 14-18 cm, acier 420) et de porte-aiguilles (longueur 16 cm, acier passivé 17-4PH). Les lots sont petits, de quelques dizaines à quelques centaines de pièces, avec des changements de référence fréquents. Le marquage requis est un DataMatrix UDI d’environ 4×4 mm et un texte alphanumérique de 1,5 mm, placés sur l’anneau de préhension.

Avec un système PowerMark picoseconde (UV ou IR selon la finition) équipé d’une vision TTL et CadVision, l’opérateur charge la pièce dans un gabarit générique en V, ouvre le fichier de marquage et voit à l’écran l’anneau encadré par la tête. Il fait glisser graphiquement le modèle pour le centrer sur le plan de marquage disponible et confirme. Le temps de préparation par changement de référence est considérablement réduit par rapport à un flux avec des gabarits dédiés, et la position réelle du code est vérifiée visuellement avant chaque première pièce. Pour les outils plus longs, le piquage permet de voir toute la partie utile et de positionner simultanément plusieurs contenus (code, logo, texte de lot) sans déplacer manuellement la pièce.
Quand est-il judicieux d’opter pour la vision TTL ?
La vision TTL n’est pas la réponse universelle. Pour la production de gros volumes avec des pièces de taille moyenne répétées sur des palettes, la vision latérale reste plus efficace. La vision TTL devient préférable lorsque la variabilité des pièces est élevée, que la zone de marquage est petite et bien localisée et que l’opérateur doit pouvoir intervenir visuellement sur le positionnement. Ce sont exactement les conditions typiques des instruments chirurgicaux, mais aussi d’autres domaines tels que la bijouterie, les petites pièces de précision et certains usinages aérospatiaux.
Enfin, il convient de rappeler que la vision, aussi perfectionnée soit-elle, n’est qu’un complément au processus. La qualité finale dépend de la cohérence entre la source laser, la longueur focale, les paramètres de marquage et le matériau : pour les instruments chirurgicaux, la combinaison typique est une source picoseconde (1064 nm ou 532/355 nm) avec des longueurs focales de 100 à 254 mm, calibrée sur des aciers inoxydables spécifiques et validée sur des cycles de passivation et de stérilisation standard.
Business Development Director | LASIT
Business Development Director chez LASIT, Giandomenico Ievoli est responsable de la direction commerciale et du développement stratégique de l’entreprise. Il pilote les activités de développement commercial aux niveaux national et international, contribuant à la croissance et à l’expansion de LASIT sur les marchés mondiaux.